核心能力不减
延续 Aurora S 成熟 AI-vSLAM 能力
新一代紧凑型工业设计
小巧机身,一体化结构,灵活适配机器人集成空间
高性价比
更低成本同时 3D 空间建图定位、AI语义识别样样具备
实时稠密语义建图
无需外部算力,输出可供导航使用的三维稠密语义地图
AI 空间感知
建图、定位与环境理解一体化
±5cm 重复定位精度
支持全局重定位,提升机器人在复杂环境中的定位能力
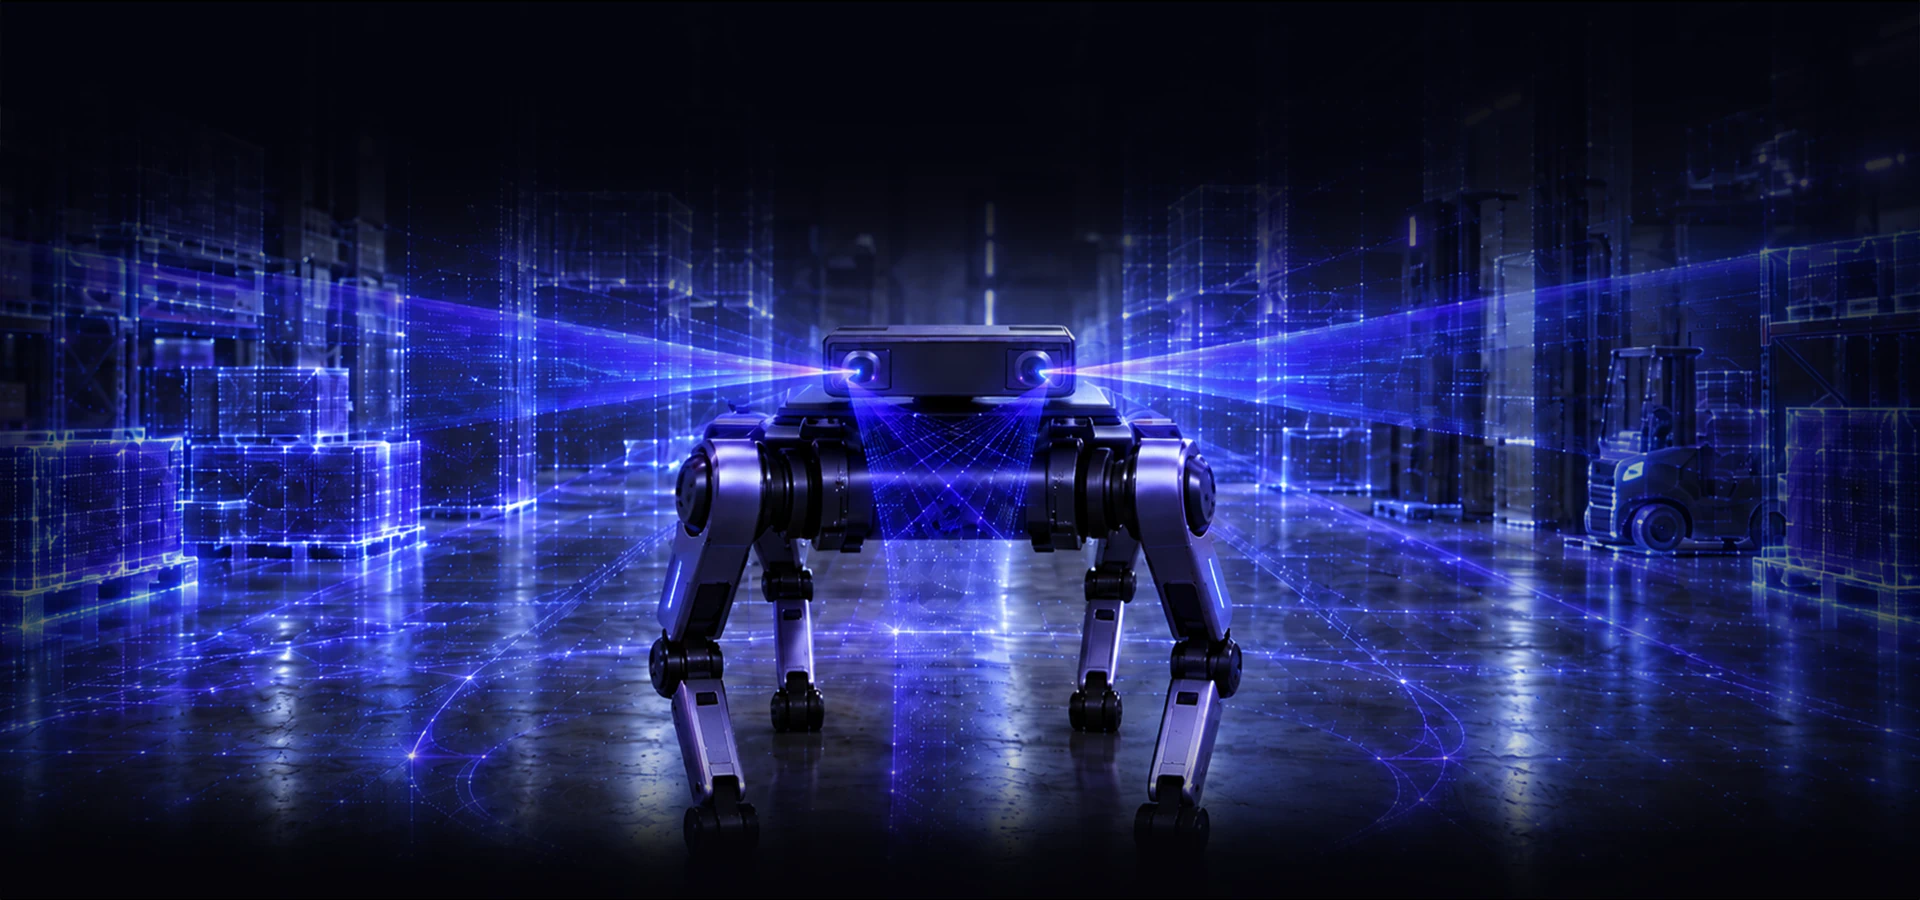
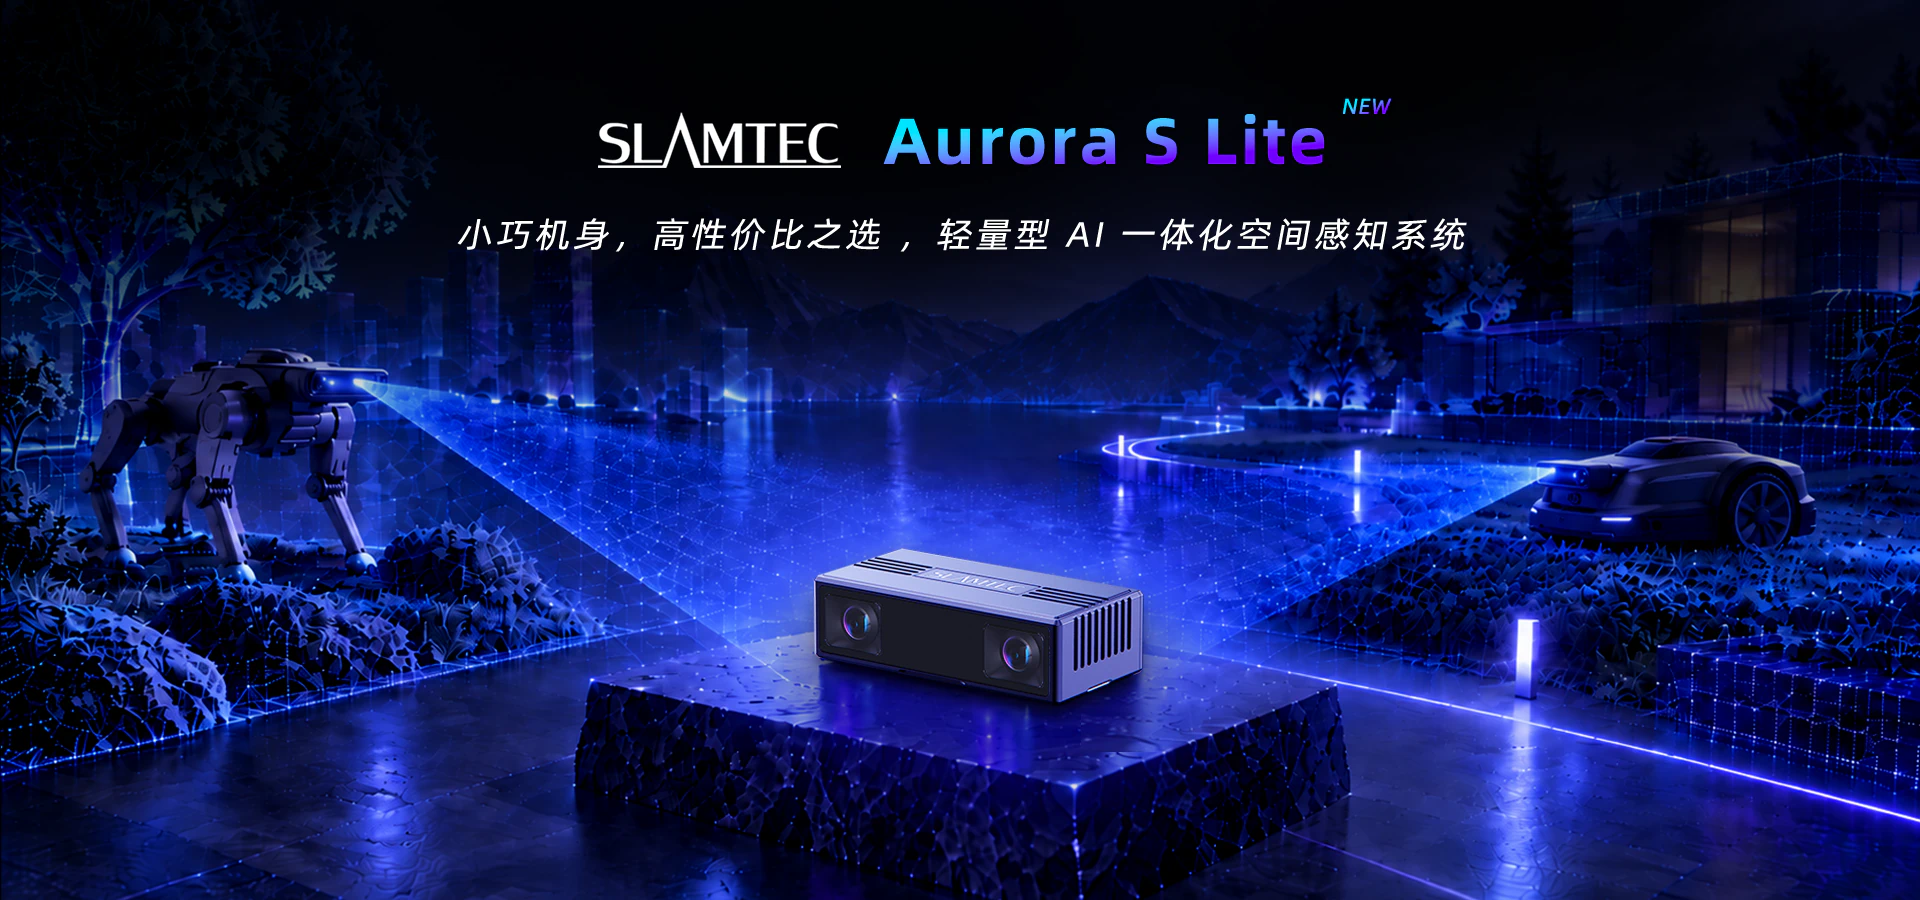
Aurora S Lite 延续 Aurora S 在 AI-vSLAM、三维建图、空间定位及 AI 环境感知方面的核心能力,
在保持完整空间感知能力的基础上,采用更加紧凑、轻量化的工业设计,为机器人提供更灵活、更可靠、更具性价比的集成选择。
面向机器狗、室外割草机器人、人形机器人及 AMR 等应用场景,Aurora S Lite 以更小的机身、
更稳定的工业化设计和更友好的成本方案,帮助开发者高效集成成熟的空间感知能力。
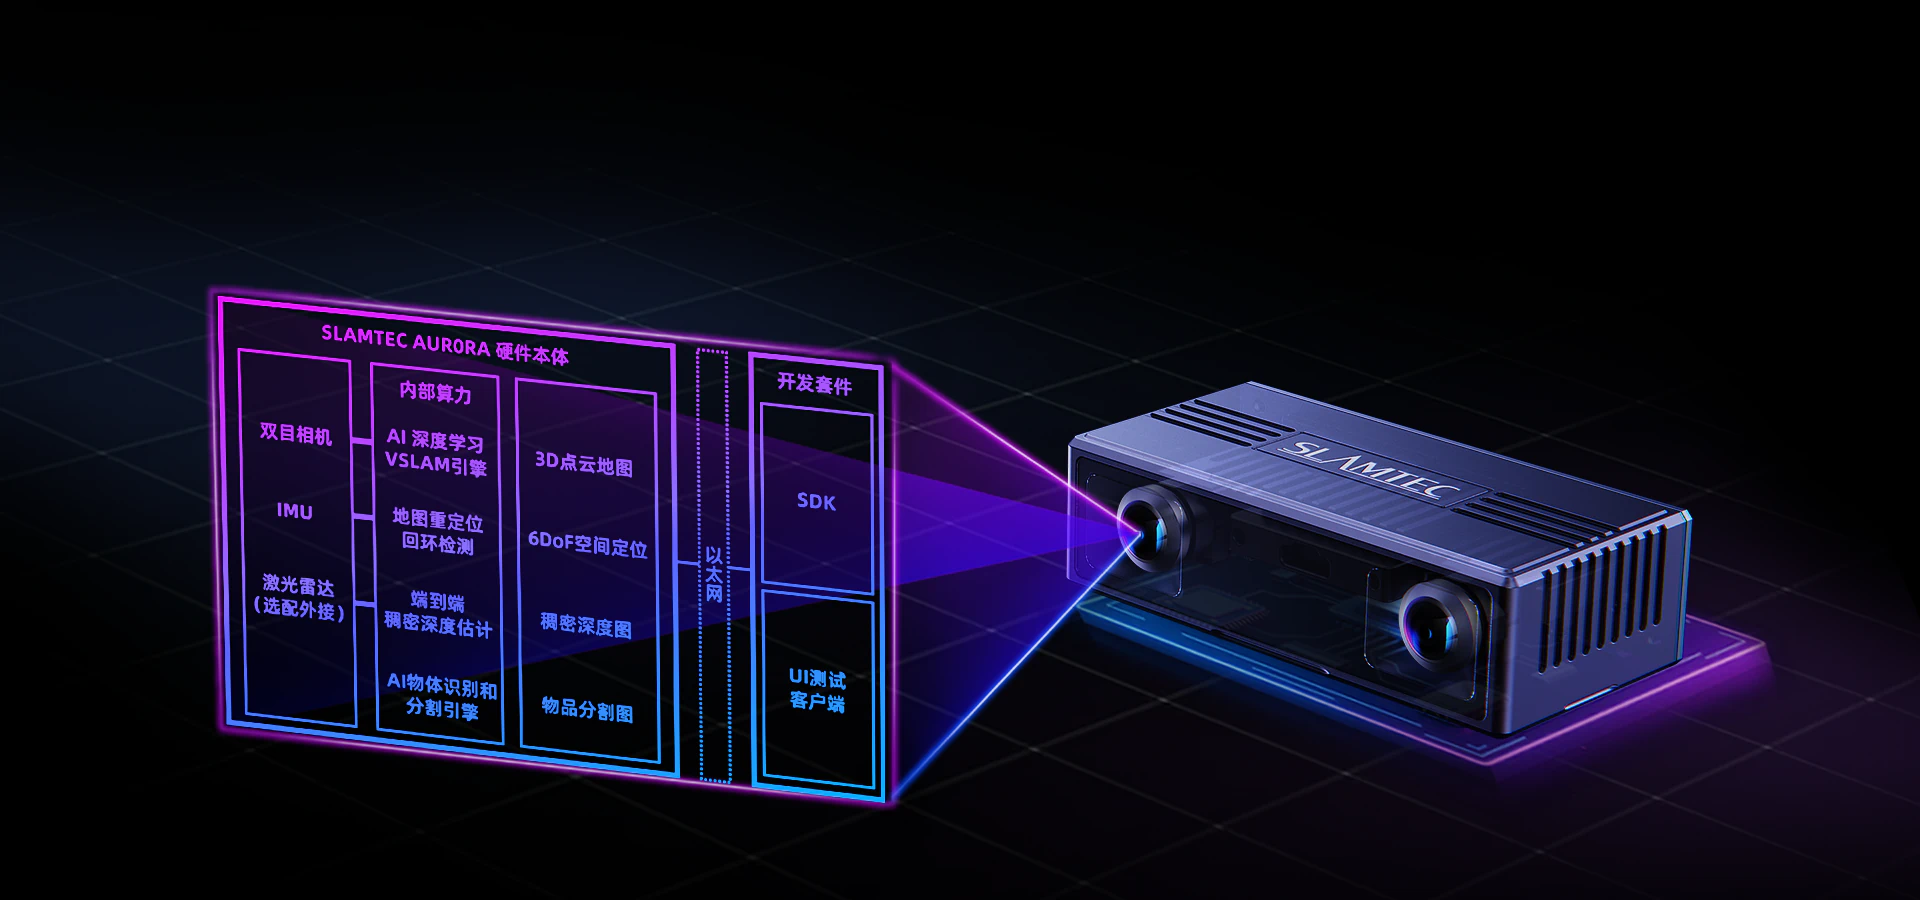
Aurora S Lite 内部集成了实现全场景3D建图定位的AI-vSLAM算法、双目深度估计和语义识别,以及配套的算力硬件。
设备直接对外输出实时、高品质的空间定位、建图等环境感知运算结果,用户无需额外配置算力也无需自行开发算法。

Aurora S Lite 在保留核心空间感知能力的基础上,进一步优化产品尺寸与成本,为机器人开发者提供更具竞争力的价格方案。
让高性能 3D 导航,不再是昂贵产品的专属。
Aurora S
Aurora S Lite
3D 稠密地图是进行 3D 空间导航的必备数据,但以往这部分需要依托额外的算力和算法。
Aurora S Lite 开始支持设备内实时构建可用于导航的稠密地图,并进一步融合 AI 语义理解能力。
让3D 感知、导航,一步到位。
基于思岚自研的深度学习 vSLAM 系统,能够应对快速旋转、姿态变化等极端复杂的运动场景,
持续提供稳定可靠的空间定位能力,助力机器人在动态运动过程中保持精准的空间感知。
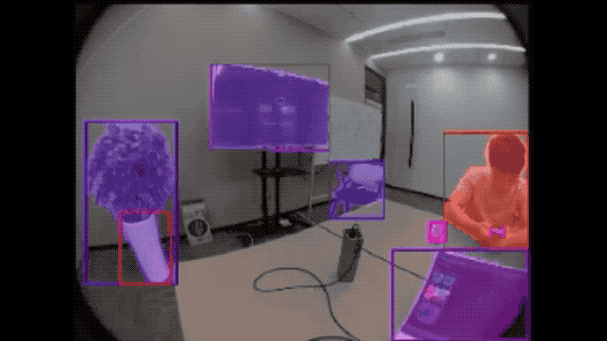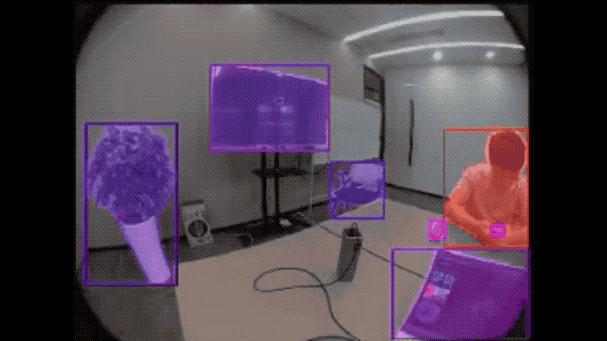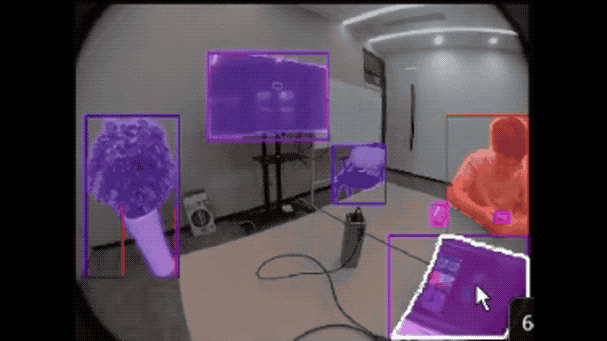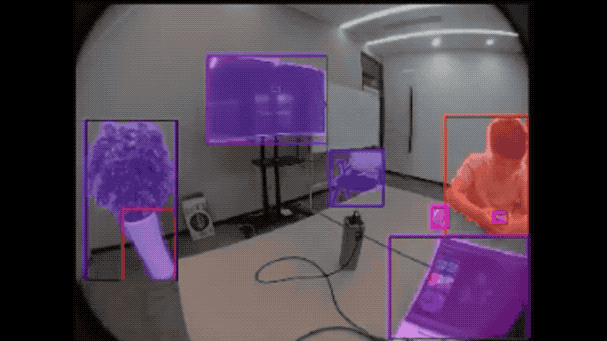
配合最新 2.2.0 固件,带来更高精度的深度估计系统和 AI 语义识别引擎。
深度估计
语义识别
结合全新深度估计引擎与 AI 语义识别技术,实时生成 BEV 鸟瞰图,融合环境深度与语义信息,
赋能机器人自主导航和环境感知能力。

采用一体化设计,支持USB Type-C PD3.0,为机器人开发者提供灵活便捷的集成方式。
C++
Python
macOS
ROS1/ROS2
根据机器人需求,选择合适的空间感知方案
| Aurora S | Aurora S Lite | |
|---|---|---|
| 产品定位 | 通用型、高性能空间感知方案 | 轻量化、高性价比空间感知方案 |
| AI-vSLAM | √ | √ |
| 2D/3D稠密地图 | √ | √ |
| AI语义理解 | √ | √ |
| 全局重定位 | √ | √ |
| 定位帧率 | 支持30fps | 支持10fps |
| 高清相机 | 支持 | 不支持 |
| 通讯接口 | 以太网、外扩 Wi-Fi | Type-C |
| 散热类型 | 主动散热 | 被动散热 |
| 目标应用场景 | 通用、全能型产品,适配各类机器人及复杂高性能应用场景 | 轻量化产品,适合对尺寸、成本更加敏感的轻量级应用 |
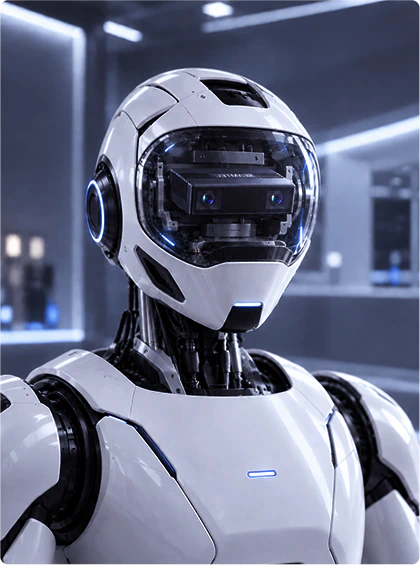
人形机器人
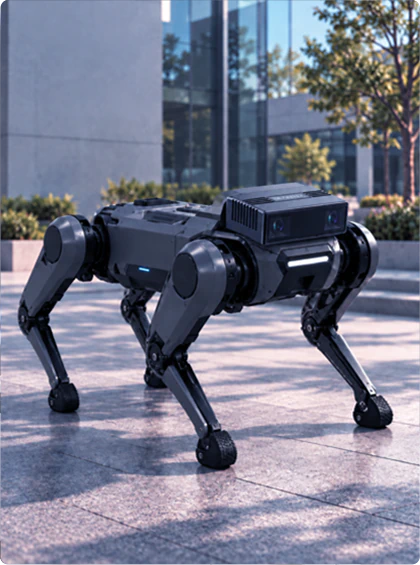
机器狗
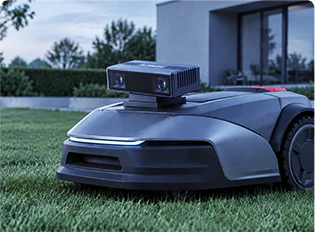
室外割草机
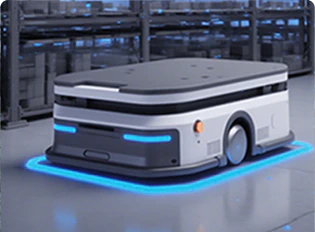
AGV / AMR
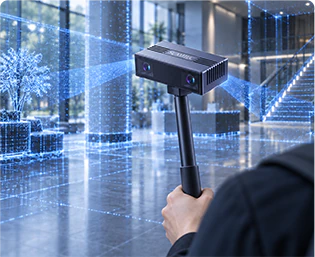
数字孪生
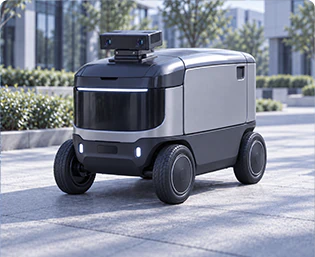
低速无人驾驶



思岚科技官方微信
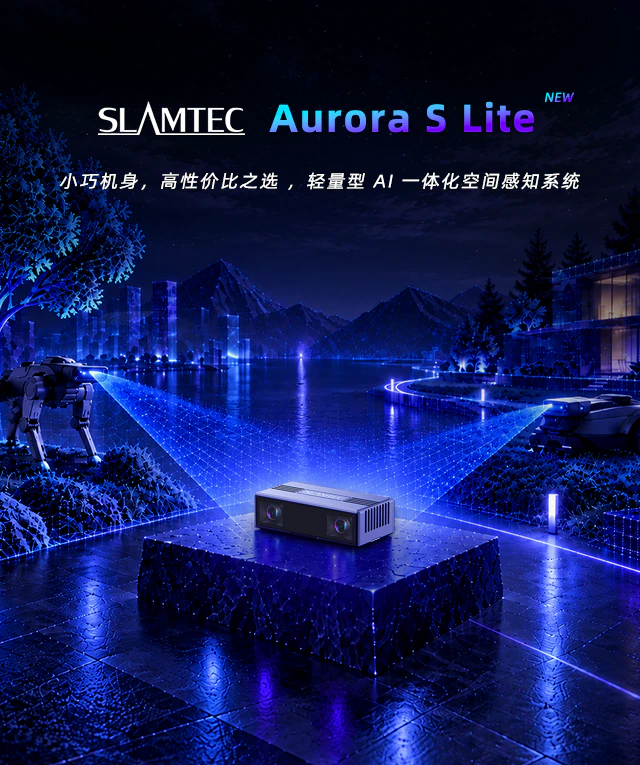
核心能力不减
延续 Aurora S 成熟 AI-vSLAM 能力
新一代紧凑型工业设计
小巧机身,一体化结构,灵活适配机器人集成空间
高性价比
更低成本同时 3D 空间建图定位、AI语义识别样样具备
实时稠密语义建图
无需外部算力,输出可供导航使用的三维稠密语义地图
AI 空间感知
建图、定位与环境理解一体化
±5cm 重复定位精度
支持全局重定位,提升机器人在复杂环境中的定位能力
Aurora S Lite 延续 Aurora S 在 AI-vSLAM、三维建图、空间定位及 AI 环境感知方面的核心能力,
在保持完整空间感知能力的基础上,采用更加紧凑、轻量化的工业设计,为机器人提供更灵活、更可靠、更具性价比的集成选择。面向机器狗、室外割草机器人、人形机器人及 AMR 等应用场景,Aurora S Lite 以更小的机身、
更稳定的工业化设计和更友好的成本方案,帮助开发者高效集成成熟的空间感知能力。

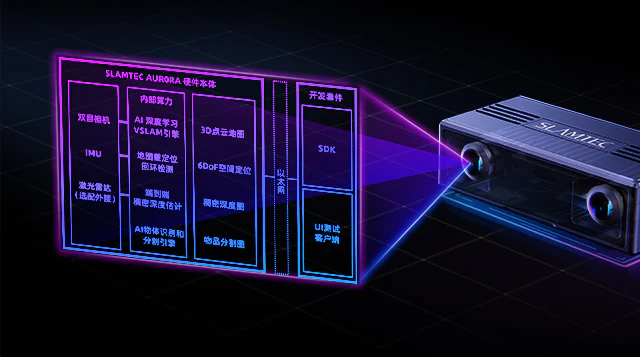
Aurora S Lite 内部集成了实现全场景3D建图定位的AI-vSLAM算法、双目深度估计和语义识别,以及配套的算力硬件。
设备直接对外输出实时、高品质的空间定位、建图等环境感知运算结果,用户无需额外配置算力也无需自行开发算法。

Aurora S Lite 在保留核心空间感知能力的基础上,进一步优化产品尺寸与成本,为机器人开发者提供更具竞争力的价格方案。让高性能 3D 导航,不再是昂贵产品的专属。
Aurora S
Aurora S Lite
3D 稠密地图是进行 3D 空间导航的必备数据,但以往这部分需要依托额外的算力和算法。Aurora S Lite 开始支持设备内实时构建可用于导航的稠密地图,并进一步融合 AI 语义理解能力。让3D 感知、导航,一步到位。
基于思岚自研的深度学习 vSLAM 系统,能够应对快速旋转、姿态变化等极端复杂的运动场景,
持续提供稳定可靠的空间定位能力,助力机器人在动态运动过程中保持精准的空间感知。
配合最新 2.2.0 固件,带来更高精度的深度估计系统和 AI 语义识别引擎。
深度估计
语义识别
结合全新深度估计引擎与 AI 语义识别技术,实时生成 BEV 鸟瞰图,融合环境深度与语义信息,
赋能机器人自主导航和环境感知能力。


采用一体化设计,支持USB Type-C PD3.0,为机器人开发者提供灵活便捷的集成方式。
C++
Python
macOS
ROS1/ROS2
根据机器人需求,选择合适的空间感知方案
| Aurora S | Aurora S Lite | |
|---|---|---|
| 产品定位 | 通用型、高性能空间感知方案 | 轻量化、高性价比空间感知方案 |
| AI-vSLAM | √ | √ |
| 2D/3D稠密地图 | √ | √ |
| AI语义理解 | √ | √ |
| 全局重定位 | √ | √ |
| 定位帧率 | 支持30fps | 支持10fps |
| 高清相机 | 支持 | 不支持 |
| 通讯接口 | 以太网、外扩 Wi-Fi | Type-C |
| 散热类型 | 主动散热 | 被动散热 |
| 目标应用场景 | 通用、全能型产品,适配各类机器人及复杂高性能应用场景 | 轻量化产品,适合对尺寸、成本更加敏感的轻量级应用 |
人形机器人
机器狗
室外割草机
AGV / AMR
数字孪生
低速无人驾驶
思岚科技官方微信